Raylı Robotik Ark Kaynak İstasyonu
Ne yapar?
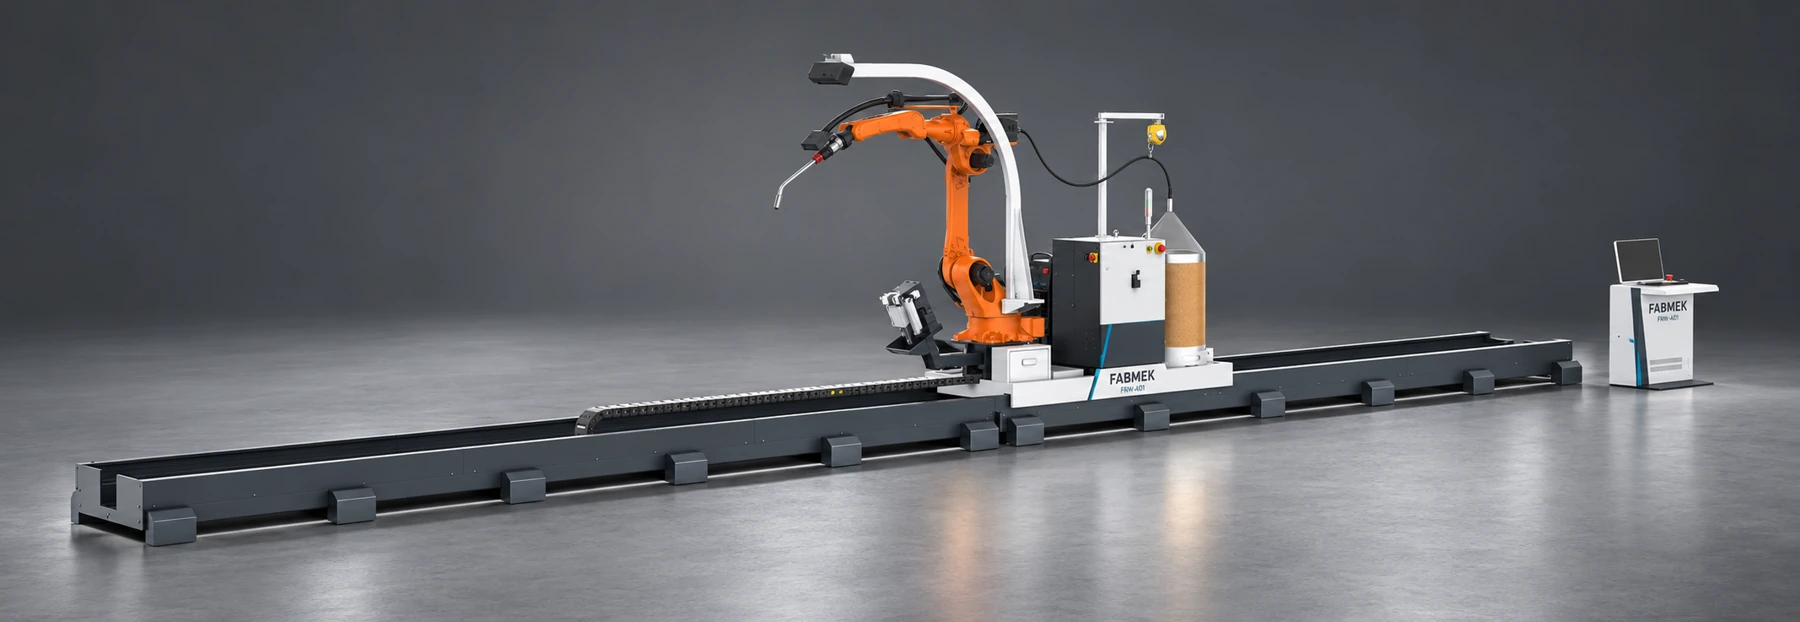
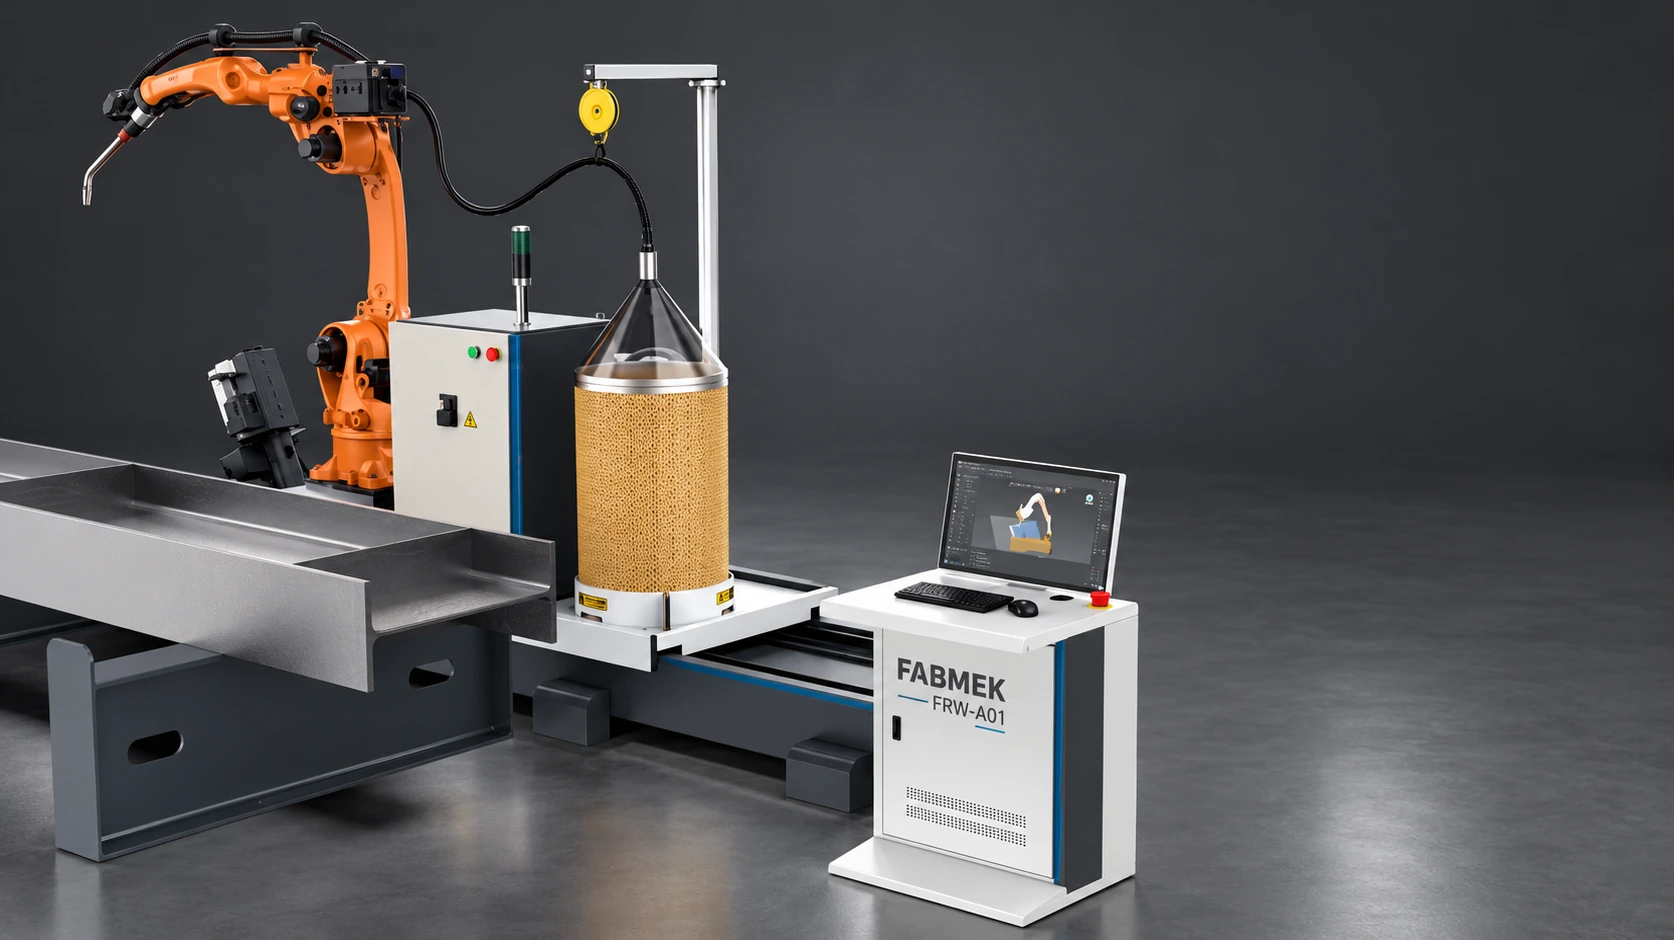
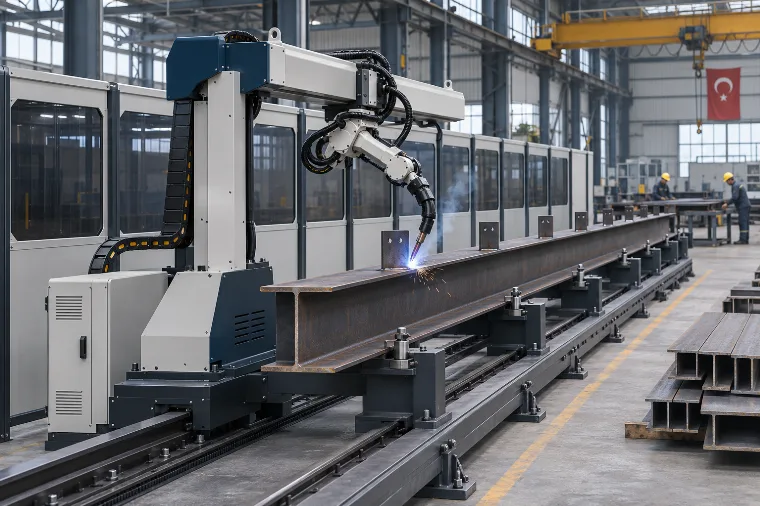
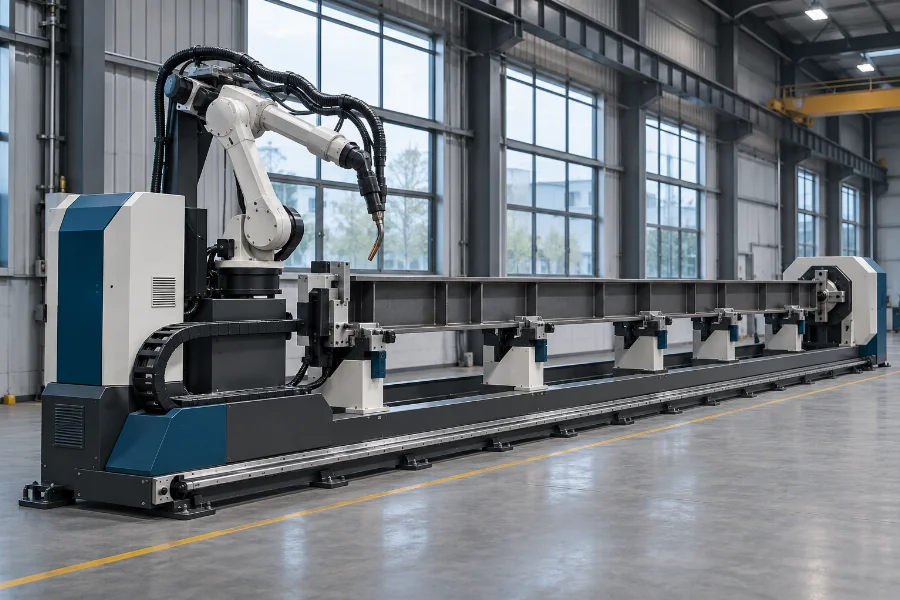
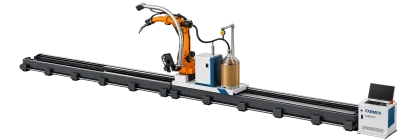
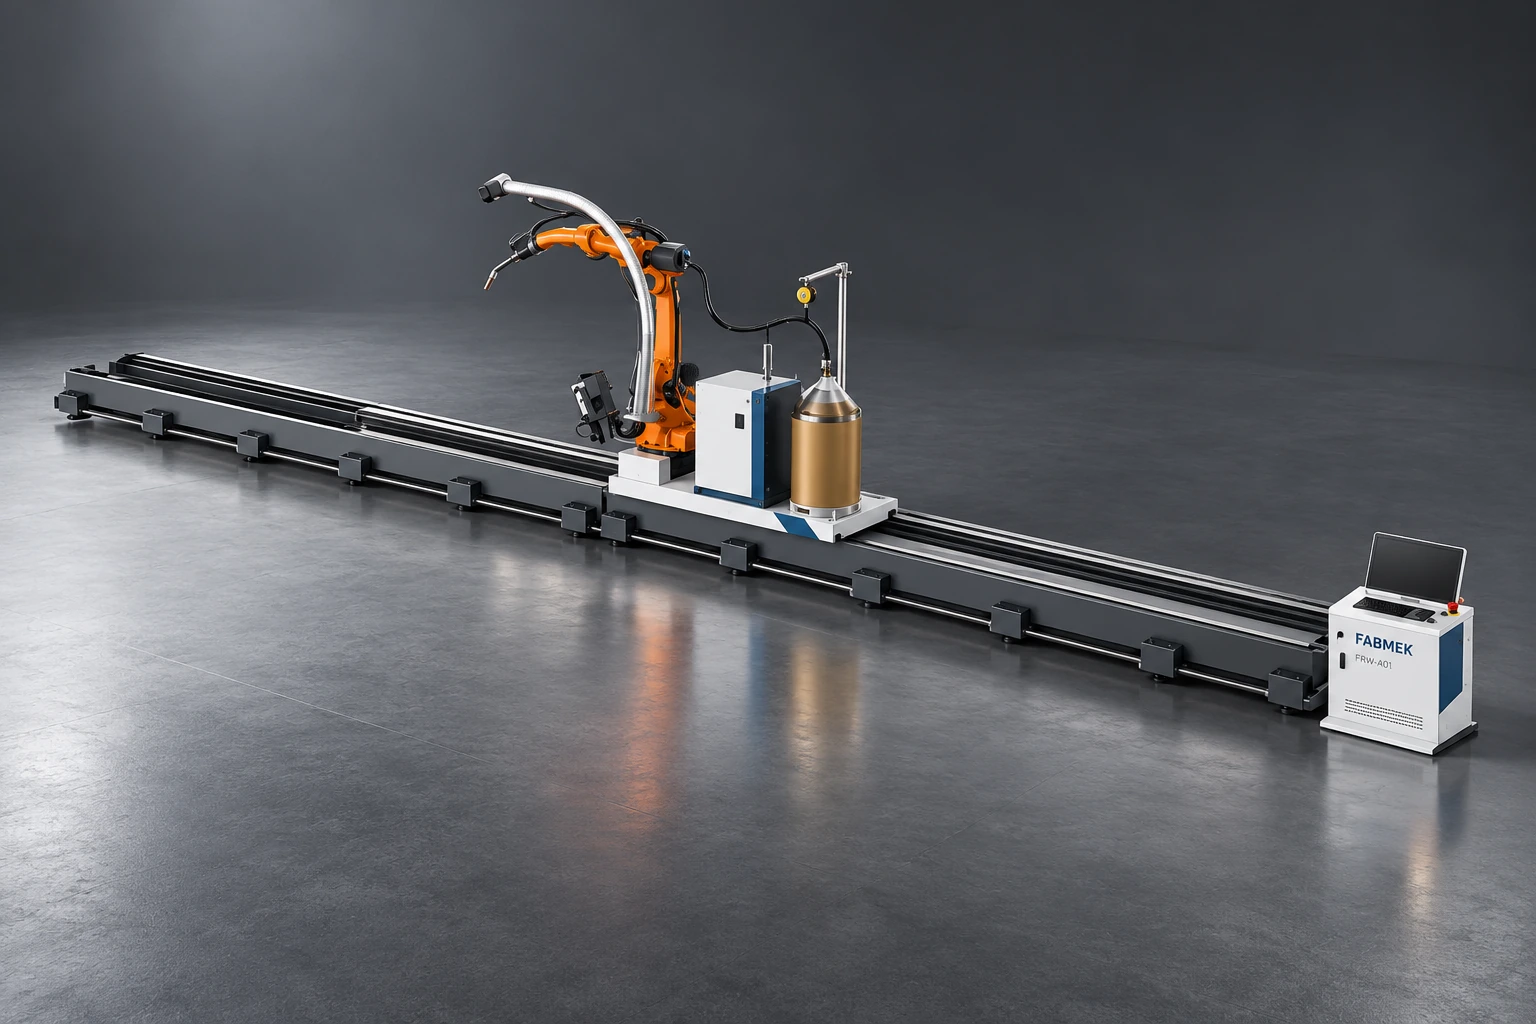
Çelik yapı üzerindeki birleşim hatlarında ark kaynağı yapmak için robot kolunu raylı hareketle birleştirir. Kaynak dikişlerinin üç boyutlu modelden hazırlanması ve ark takibi, robotun iş parçasındaki kaynak yolunu yürütmesine hizmet eder.
Kullanıcı açısından iş, parçayı uygun fikstürde hazırlamak ve uygulanacak kaynak prosedürünü belirlemekle başlar. Robotun erişimi ile parçanın bağlanması birlikte değerlendirilir; sistemin taramalı olması her parçanın hazırlıksız veya insan kontrolü olmadan kaynaklanabileceği anlamına gelmez.
FRW-A01’de parça dış ölçülerini fikstür dâhil yerleşimiyle, kaynak dikişlerini ise konum ve erişim yönleriyle paylaşın. Tablodaki çalışma zarfı ile robotun ray üzerindeki etkin hareket mesafesi farklı ölçülerdir. Çevrim ve dikiş erişimi, bu iki alanın parça geometrisiyle eşleşmesine bağlıdır.
Öne çıkan özellikler
- Yedi eksenli raylı sistem
- 3D modelden kaynak dikişi çıkarımı
- Akıllı ark takibi
Hangi işler için uygundur?
Konfigürasyonlar ve teknik bilgiler
| Teknik özellik | FABMEK FRW-A01-V01 |
|---|---|
| Çalışma zarfı — kaynaklı parçanın dış ölçüsü (mm) | 12000 × 1200 |
| Etkin hareket mesafesi (mm) | 10000 |
| Maksimum hareket hızı (m/min) | 40 |
| Konumlandırma hassasiyeti (mm) | ±0.05 |
| Toplam sistem ekseni | 7 |
| Robot kolu erişim yarıçapı (mm) | 2010 |
| Robot kolu taşıma kapasitesi (kg) | 6 |
| Makine yerleşim ölçüsü (mm) | 13300 × 4050 × 3050 |
| Toplam ağırlık (kg) | 2700 |
| Gövde yapısı | Kaynaklı gövde |
| 7. eksen motor gücü (kW) | 2 |
| 7. eksen kılavuz ray tipi | 30# |
| Operatör ekranı | 21.5 inç · 1 adet |
| Kontrol haberleşmesi | EtherCAT |
| Elektrik beslemesi | 380 V ±5% · 50–60 Hz |
| Toplam makine gücü (kW) | 27 |
| Trafo kapasitesi (kVA) | 60 |
| Desteklenen model dosyaları | IFC · STEP |
| Robot gövde modeli | R6-2000H |
| Kaynak güç ünitesi | Dex2 500MPR BC · Megmeet |
| Tel sürme ünitesi | Megmeet |
| Soğutma ünitesi | Megmeet |
| Kaynak torcu | TRM602wHD-45L · çarpışma korumalı |
| Torç temizleme istasyonu | SC230A SE |
| Harici eksen servo motoru | HCFA |
| Robot sürücüsü | Tsino-Dynatron |
| Kontrol yazılımı | Baichu Cypweld3800 · öğretmesiz çalışma ve tersine modelleme |
| Redüktör | kOFON |
| Kablo taşıma zinciri | LONGO |
Belgedeki A-W7 konfigürasyonu; nihai sipariş donanımı ayrıca teyit edilir. Hareket hızı kaynak hızı değildir; kol taşıma kapasitesi iş parçası kapasitesi değildir.
Seri FRW-A01
TEKLİF ALIN
STANDART DONANIM
- Öğretmesiz/programlamasız çalışma işlevi
- Tek komutla kaynak dikişi çıkarımı
- Otomatik kalibrasyon
- Akıllı ark takibi
- 3800 kontrol sistemiyle çizimsiz tersine modelleme
- Torç çevresel su soğutması
- Takip eden çarpışma algılama işlevi
- Otomatik yağlama
- Bağımsız operatör konsolu